这一篇在干嘛?
前面几章我们已经会算拉压杆的应力和应变了,这一章要回答更实际的问题:这根杆到底伸长/缩短了多少毫米? 顺带解决三类”麻烦事”——支座反力算不出来的超静定问题、温度变化引起的热应力、以及截面突变处的应力集中。
4.1 圣维南原理:为什么可以放心用 σ = P/A
把一根矩形杆两端沿形心轴加拉力 P,杆上事先画好的网格线会发生什么?在加载点附近,网格线被”搅乱”了——变形是局部的、不均匀的;但离加载点稍远处,网格线又恢复水平竖直,变形变得均匀。
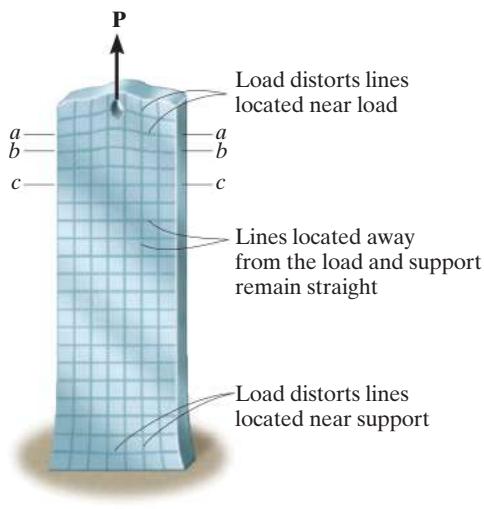 图 4-1a:杆端局部变形(a 截面靠近加载点)
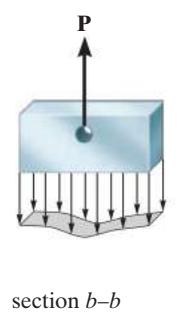 图 4-1b:a–a、b–b、c–c 三个截面上的应力分布对比
这就是圣维南原理(Saint-Venant’s Principle):离外力作用点足够远的地方,应力应变的分布只取决于外力的合力和合力矩(静力等效),而与具体怎么施加载荷无关。离多远才算”足够远”?理论和经验表明:至少等于横截面的最大边长(宽度)。
不用它会怎样?如果在紧贴加载点的截面用 算应力,会严重低估局部的峰值应力。好在这类局部效应只影响很小区域,本书后续的变形计算都按圣维南原理忽略它们。
4.2 轴向载荷杆的弹性变形:核心公式 δ = NL/AE
公式的由来(微分推导思路)
取长度为 的小微元,设该处内力为 、截面面积为 、弹性模量为 。微元上的应力和应变分别为:
白话:应力 = 内力除以面积;应变 = 这一小段的伸长量除以它原来的长度。代入胡克定律 ,整理得 ,对全长积分:
白话:总伸长 = 把每一小段的”力÷(面积×刚度)“累加起来。这就是轴向变形的万能公式,后面所有简化形式都是它的特例。
两种常用特例
情况一:N、A、E 全都沿杆长不变(等直杆、两端受一对集中力),积分直接出结果:
白话:力越大、杆越长,伸长越多;杆越粗、材料越硬(E 越大),越不容易拉长。 常被称为杆的轴向刚度。
情况二:杆分几段,每段内 N、A、E 是常数(比如阶梯轴、中间还挂了几个力):
白话:一段一段算,再代数相加——注意正负号!
符号约定(必须统一,否则必错)
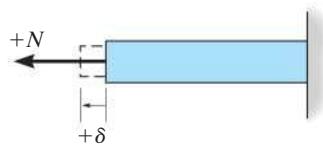 图 4-4:符号约定——拉力与伸长为正,压力与缩短为负
- 内力 :拉为正,压为负;
- 位移 :伸长为正,缩短为负;
- 结果为正 → 该点被拉长/向外移;为负 → 缩短/向内移。
常见坑:符号与单位
- 忘记给压力段的内力加负号,导致各段变形”该减的反而加了”。
- 单位混乱:N 配 mm 时 E 要用 MPa(即 N/mm²);N 配 m 时 E 用 Pa。混用直接差 10⁶ 倍。
- 求”B 相对 C 的位移”时,只用 BC 段的内力,别把整根杆的力都塞进去。
- 公式推导用了胡克定律,所以材料必须保持线弹性(不能屈服)。
例题 4.1:分段的 A-36 钢杆
A-36 钢杆直径 50 mm,受力如图(A 端固定,B 处拉 30 kN 反向、C 处 30 kN、D 端 90 kN,各段长 1 m,详见原书 Fig. 4–5)。求 D 点位移和 B 相对 C 的位移。。
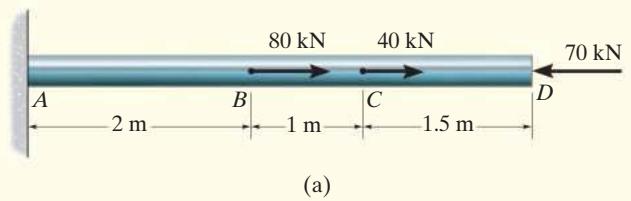 图 4-5:例题 4.1 的受力图与轴力图
第一步:分段求内力(截面法)。由轴力图得:AB 段 (拉),BC 段 (压),CD 段 (拉)。
第二步:算截面面积 。
第三步:逐段求和。 D 端相对固定端 A 的位移:
结果为负:D 点向左移动(整体缩短了一点点)。而 B 相对 C 的位移只由 BC 段内力决定:
负号表示 B 朝靠近 C 的方向移动。白话总结:先画轴力图,再分段代公式,最后看正负号判断方向。
例题 4.4:自重引起的变形(要用积分的情形)
一根倒挂的圆锥体, (重度,即单位体积的重量),,长 3 m、底面半径 0.3 m,求自重使底端下移多少。
距自由端 处,半径按比例 ;该截面以下锥体的重量就是内力:
代入式 (4-1)(这里 N 和 A 都随位置变,必须积分):
白话:自重引起的伸长其实非常小——这也是为什么短杆自重通常可以忽略。
4.3 叠加原理
复杂受载问题可以拆成几个简单问题分别算,再把结果代数相加。但必须满足两个条件:
- 载荷与待求量(应力或位移)成线性关系—— 和 都满足;
- 载荷不能显著改变构件的原始几何形状——如果杆被拉得大幅弯曲变形,力的方向和力臂都变了,叠加就失效。
常见坑:大变形不能用叠加
细长杆受大载荷发生明显挠曲时,(力臂变了),叠加原理不成立。本书绝大多数题目都是小变形,可以放心用,但要清楚前提。
4.4–4.5 超静定问题:平衡方程不够用了怎么办
什么是超静定?
两端固定的杆,中间受 500 N 的力:未知反力有 、 两个,平衡方程却只有 1 个()。未知数多于方程数,这就是**超静定(statically indeterminate)**问题。
解题靠”三件套”:
- 平衡方程——受力图 + ;
- 变形协调条件(compatibility condition)——由支座约束写出的位移约束关系,比如两端固定则 ;
- 力–位移关系——用 把位移换成力。
以两端固定杆为例:协调条件 ,即 AC 段伸长等于 CB 段缩短:
与平衡方程联立解得 ,。
力法(force method):另一种写协调条件的方式
把某个支座(比如 B)暂时拿掉,结构变成静定结构;外载 P 使 B 下移 ,再假设多余未知反力 使 B 上移 ;真实情况 B 不动,所以:
把两个位移都用 表达,即可解出 ,再回代平衡方程求其余反力。两种方法结果一致,选顺手的用。
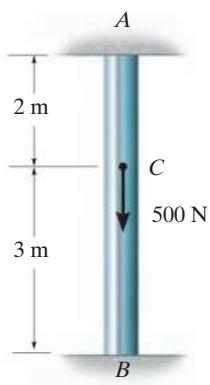 图 4-10:两端固定杆的超静定分析(受力图与分段内力)
常见坑:有间隙的问题要先判断"接没接上"
如果杆端与墙之间有初始间隙(如例 4.5 的 0.2 mm),要先假设载荷足以把间隙顶死,解出 后检验:若解得 ,假设成立;若 ,说明根本没碰到墙,按静定问题重算()。反过来硬解会得出荒谬结果。
例题 4.5:带 0.2 mm 间隙的超静定杆
直径 10 mm 的钢杆固定于 A,未加载时 B 端与墙 B′ 之间有 0.2 mm 间隙。 作用于中部 C,,AC = 0.4 m,CB = 0.8 m。求反力。
平衡:。